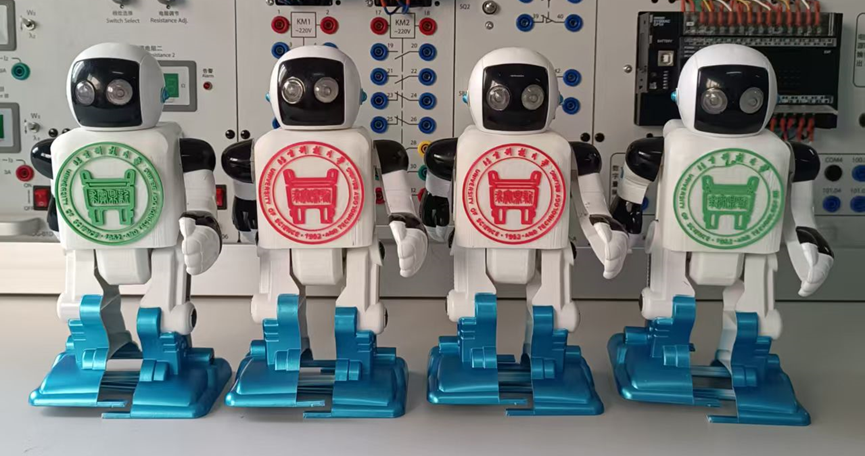
未来,随着人工智能技术同机器人技术的融合,机器必将广泛的应用到社会的各个领域,对于人类社会的发展与进步将会产生更加巨大的影响。项目以机器人步态规划为目标,基于简易、低成本行走机器人套件组装、步态规划,掌握并实现机器人前进后退的工程技术和实践。